
Opel почти готови с автономна кола
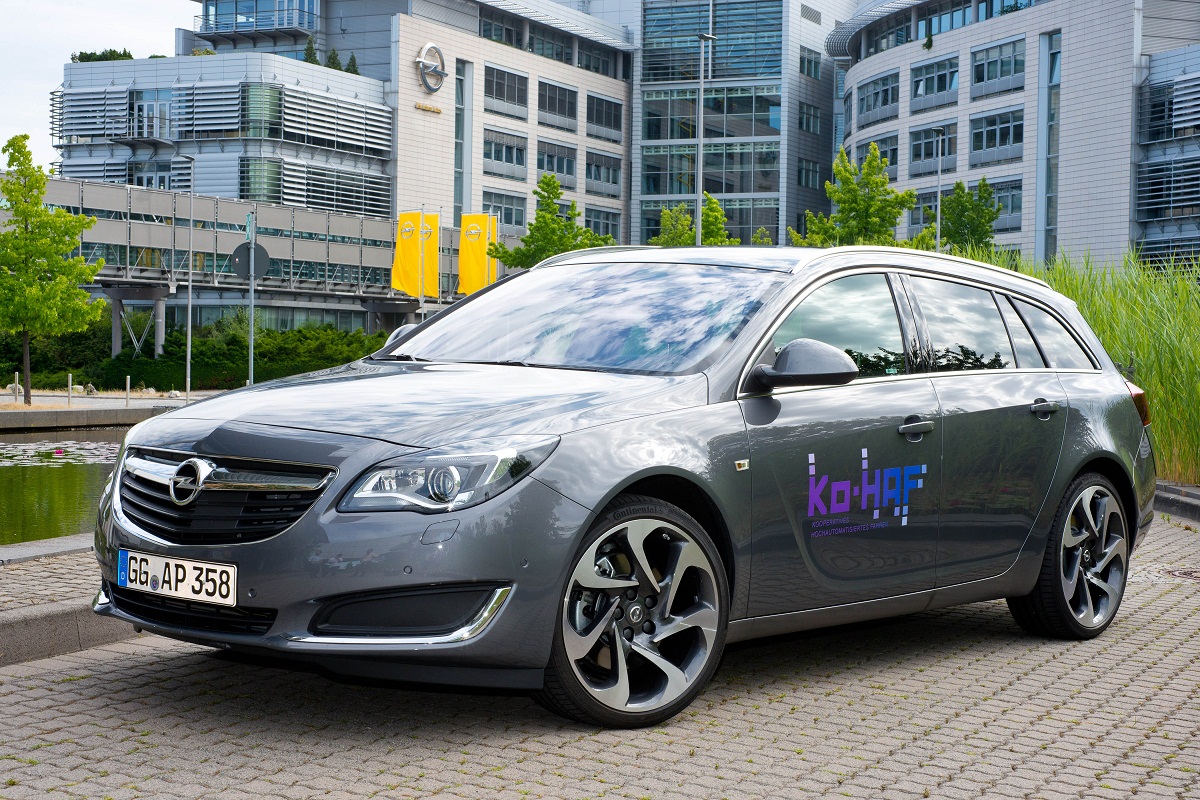 Системите за автоматизирано управление на Opel в условия на реално пътно движение по германските автомагистрали се доближават до етапа на реалната употреба. Това е възможно благодарение на изследователската и развойна дейност, част от “Ko-HAF – Kooperatives hochautomatisiertes Fahren” („Съвместно високоавтоматизирано шофиране”). Това е германски проект, който се занимава с изследването и развитието на системите за съвместно високоавтоматизирано управление и който представи междинните резултати от дейността си на 18 май в германския град Ашафенбург. Началото на проекта Ko-HAF бе поставено през месец юни 2015 година и се очаква да приключи през месец ноември 2018 година.
При системите за съвместно високоавтоматизирано управление няма необходимост от постоянно наблюдение на дейността им от страна на водача. Човекът зад волана може да се занимава с други дейности и задачи, но ако вниманието му бъде изискано от системата, той трябва да бъде в състояние да поеме контрола върху автомобила в рамките на определен период от време. За целта автомобилът следва да „вижда” сам по-далеч напред, отколкото е възможно за човешките сетива, използвайки модерните сензорни технологии, включени в състава на системата. Именно това е областта, в която решаваща роля играе Ko-HAF – превозните средства изпращат информация за актуалната пътна обстановка около тях като например, участъци от пътя в ремонт, задръствания и пътнотранспортни произшествия към сървъра за безопасност на системата („Safety Server”). Информацията се събира и компресира от Safety Server, така че да се създаде прецизна карта на обстановката, която да се предостави на автомобилите при поискване – подобно на изкуствен хоризонт, който осигурява изключително подробна картина на предстоящия за изминаване маршрут.
Opel създава прототип, който може да демонстрира основните функции на съвместното високоавтоматизирано управление при движение на магистрала – например автоматизираното качване и включване в движението на аутобана, самостоятелно движение по магистрална отсечка включително маневри за изпреварване и накрая напълно автоматично напускане на магистралата. Публична демонстрация на прототипа на Opel в условия на реално движение по магистрала е планирана в рамките на заключителното представяне на резултатите от проекта Ko-HAF през месец септември 2018 година.
Снимка: Opel


